 |
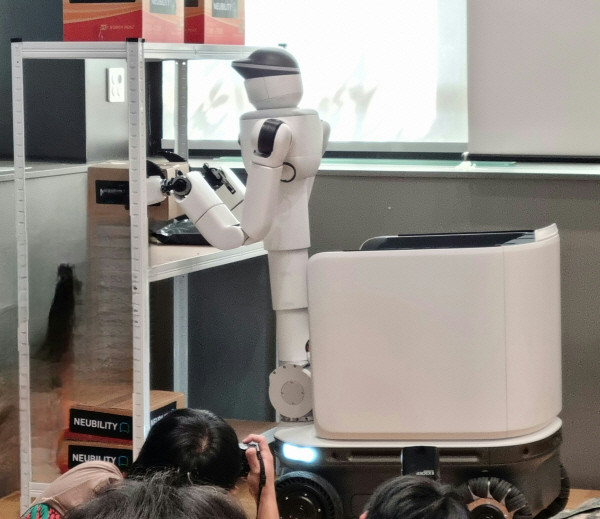
| 뉴빌리티의 하이브리드 휴머노이드 로봇 빌리가 29일 첫 시연을 벌였다. 정옥재 기자
|
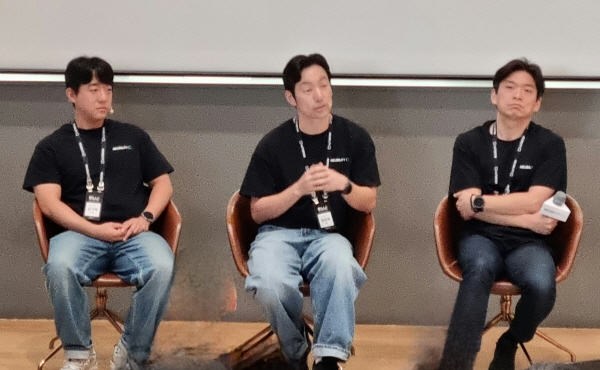 |
| 뉴빌리티 강규혁 대표이사(맨 왼쪽)를 비롯한 관계자들이 29일 열린 빌리 시연회에서 기자들과 문답했다. 정옥재 기자
|
정밀지도 없이(맵리스) 카메라를 기반으로 자율주행하고 이동 후 협동로봇처럼 작업을 할 수 있는 하이브리드 휴머노이드 로봇이 처음 공개됐다. 이 로봇에 하이브리드 개념을 붙인 것은 자율이동로봇(AMR, Autonomous Mobile Robot)에 휴머노이드 로봇을 결합했기 때문이다.
피지컬 AI 기업 뉴빌리티(NEUBILITY)는 국내외 현장에서 축적한 운영 경험과 공간지능을 바탕으로, 이동과 조작을 하나의 업무 흐름으로 연결한 하이브리드 휴머노이드 ‘빌리(Billi)’를 29일 공개했다.
빌리는 뉴빌리티가 축적해 온 공간지능을 기반으로 이동과 조작을 통합해 자율이동에서 실제 물리적 업무 수행까지 확장한 첫 상용 폼팩터다.
산업 현장 업무는 공간과 작업 대상의 관계를 파악하고 작업 가능한 위치까지 이동·접근한 뒤 물체를 조작해 최종 목표를 완수하는 일련의 과정으로 이뤄진다.
빌리는 자율주행 로봇 ‘뉴비(Neubi)’의 현장 운영을 통해 고도화한 공간지능을 활용해 작업대상과 주변 환경을 인식하고 물품 이송·적재와 설비 조작 등 업무를 하나의 흐름으로 수행하도록 설계됐다. 그동안 뉴빌리티는 자율이동 로봇 뉴비를 개발해왔는데 이 개발 노하우를 바탕으로 ‘빌리’를 만들었다.
빌리는 바퀴를 이용해 주행하고 목표 지점에 도착한다. 이어 주어진 업무를 수행한다. 이날 시연에서는 무대 내 설치된 선반으로 이동해 선반 앞에서 박스를 손으로 잡고 이를 적재함에 넣고 다시 이동하는 장면을 보여줬다. 빌리는 ▷상황을 보고 판단하고 ▷어떻게 움직일지 결정한 뒤 ▷필요한 움직임을 실행하는 3단계로 이뤄진다.
이동 과정에는 뉴빌리티가 실제 서비스 현장에서 고도화해 온 카메라 기반 맵리스 자율주행(사전 정밀지도 없이 주변 환경을 인식해 주행하는 기술)과 V-SLAM(비주얼 슬램·카메라 영상으로 주변 지도를 만들고 자신의 위치를 파악하는 기술) 등 자율주행 기술이 적용됐다. 공간에 대한 이해와 판단이 실제 물리적 행동까지 이어지도록 빌리를 설계했다는 게 뉴빌리티 설명이다.
뉴빌리티는 올해 하반기 CJ제일제당 등에서 현장 기술실증(PoC)을 추진한다. 정밀제조, 물류, 식품 등의 분야에 적용할 계획이다. 뉴빌리티 측은 기존 협동로봇이나 산업용 로봇으로 자동화가 이뤄진 현장에서 인간의 개입이 필요한 틈새가 있는데 이 틈새에 빌리가 필요할 것으로 본다.
이번 실증에서 축적한 운영·작업 데이터는 빌리의 공간 이해와 이동·접근 능력, 물체 인식·조작 등 작업 수행 능력을 고도화하는 데 활용한다.
강기혁 뉴빌리티 대표는 “자율이동을 중심으로 수행해 온 현장 업무의 범위를 물체 인식과 조작이 필요한 영역까지 확장해 로봇이 실제 산업 현장에서 수행할 수 있는 역할을 한 단계 넓힐 것”이라고 말했다. 2017년에 설립된 뉴빌리티(NEUBILITY)는 국내 최초로 비전 AI 기반 자율주행 로봇 상용화에 성공한 로보틱스 기업이다.